Tom Tuunainen
https://urn.fi/urn:nbn:fi-fe20261116145151
Automaation ja autonomisen liikenteen odotetaan muuttavan paljon muutakin kuin pelkkää liikkumista. Ne vaikuttavat suoraan turvallisuuteen, sujuvuuteen, pysäköintiin, liikkumispalveluihin sekä kaupunkitilan käyttöön ja rakenteeseen. Siksi autonomista liikennettä ei ole mielekästä tarkastella pelkkänä autoteknologiana, vaan osana laajempaa liikenne- ja kaupunkijärjestelmän murrosta. Kun ajoneuvo pystyy havainnoimaan ympäristöään, paikantamaan itsensä, suunnittelemaan liikkeensä ja ohjaamaan ajamista, muuttuvat samalla liikenteen toimintatavat, palvelut, infrastruktuurin tarpeet sekä elinympäristö.
Autonomisen liikenteen kehitys ei ole uusi ilmiö. Ajatus liikenteen automatisoinnista esitettiin jo 1900-luvun alkupuolella, mutta tutkimukset ja erilaiset kokeilut ovat lisääntyneet erityisesti vasta viime vuosikymmeninä. Autonomisessa liikenteessä ei ole kyse vain yhdestä tietystä teknologiasta, vaan automaation eri tasoista. SAE-luokittelussa tasot etenevät kuljettajaa avustavista järjestelmistä täysin automatisoituun liikenteeseen. Korkeimmilla tasoilla ajoneuvon järjestelmän on kyettävä ilman ihmiskuljettajaa hoitamaan ajamiseen liittyvät keskeiset toiminnot, joihin kuuluvat muun muassa paikannus, ympäristön havainnointi, ohjaus ja järjestelmän hallintatoimet. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019; SAE 2026.)
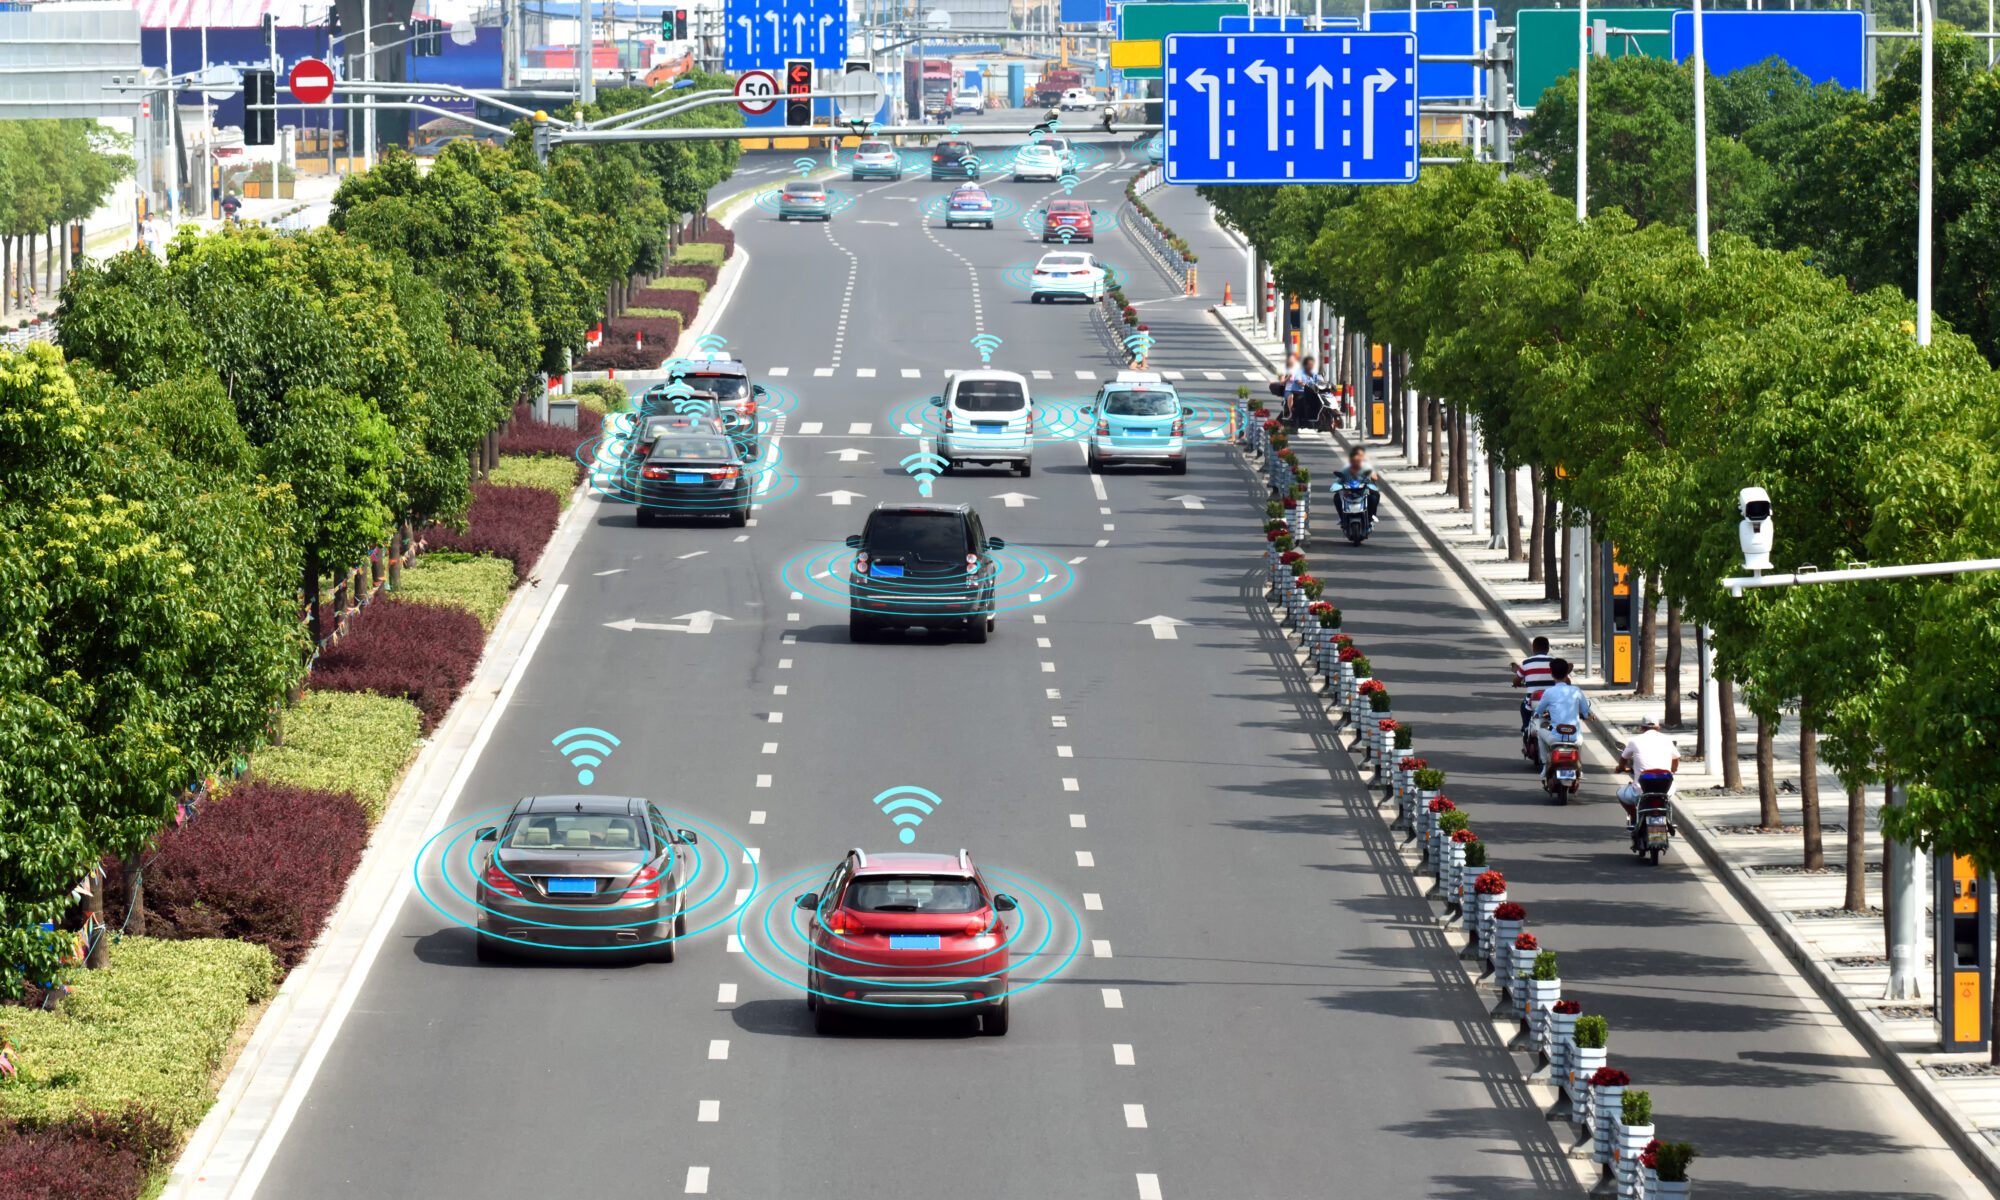
Autonomisten ajoneuvojen tekniset mahdollisuudet ovat laajat. Ne voivat esimerkiksi tunnistaa liikennemerkkejä ja -valoja, havaita jalankulkijoita ja pyöräilijöitä, vaihtaa kaistaa, välttää törmäyksiä sekä pysäköidä itsenäisesti. Ajoneuvojen keskinäinen ja infrastruktuurin kanssa tapahtuva viestintä mahdollistaa myös liikenteen tarkan koordinoinnin. Erityisen kiinnostavaa on platooning eli ajoneuvojen liikkuminen tiiviissä, koordinoidussa jonossa. Mallinnusten mukaan jonoajo parantaa merkittävästi liikenteen sujuvuutta ja vähentää nopeusvaihteluita. Tehokas toiminta edellyttää kuitenkin katkeamattomia yhteyksiä ja yhteensopivia toimintaperiaatteita ajoneuvojen välillä. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019; Fernandes & Nunes 2012.)
Autonomisen liikenteen merkittävin muutos saattaa kuitenkin liittyä yksityisautoilun sijasta jaettuihin palveluihin. Jaetuissa autonomisissa ajoneuvopalveluissa (shared autonomous vehicles) ajoneuvo toimii kuljettajattomana taksina tai yhteiskäyttöautona. Tällöin sama auto palvelee useita käyttäjiä, ja matkaan voidaan yhdistää dynaaminen kimppakyyti. Mallinnustutkimusten mukaan yksi jaettu autonominen ajoneuvo voi korvata useita perinteisiä autoja, jos palvelu on tehokas ja ihmiset omaksuvat sen. Käyttäjien hyväksyntä, koettu turvallisuus ja luotettavuus ovat kuitenkin ratkaisevia tekijöitä palvelujen käyttöönotossa. (Fagnant & Kockelman 2014.)
Autonomisten ajoneuvojen vaikutukset eivät ole yksiselitteisesti myönteisiä tai kielteisiä. Keskeistä on se, millaisia ajoneuvoratkaisuja otetaan käyttöön, kuinka nopeasti niiden määrä kasvaa, ovatko ne yksityisiä vai jaettuja, mitä energianlähdettä ne käyttävät ja millainen liikennepolitiikka ohjaa niiden käyttöä. Samalla kun teknologia voi vähentää energiankulutusta, tekee se matkustamisesta helpompaa ja saattaa siksi lisätä ajettujen kilometrien kokonaismäärää. Tutkimuksissa esitetyt arviot autonomisen liikenteen vaikutuksista energiankulutukseen ja kasvihuonekaasupäästöihin ovatkin ristiriitaisia, ja ne vaihtelevat suuresti eri skenaarioiden mukaan. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019; Wadud, MacKenzie & Leiby 2016.)
Automaation odotetaan usein parantavan liikenneturvallisuutta, sillä valtaosa onnettomuuksista johtuu inhimillisistä virheistä. Automaatio voikin vähentää esimerkiksi tarkkaamattomuudesta, virhearvioista ja ajoneuvon hallinnan menetyksestä johtuvia turmia. Kokonaisvaltaisesta turvallisuushyödystä ei kuitenkaan ole vielä riittävää empiiristä näyttöä. Uusia riskejä voivat aiheuttaa esimerkiksi ohjelmisto- ja laiteviat, järjestelmän vaikeus tunnistaa poikkeustilanteita sekä ihmisen muuttuva käyttäytyminen. Turvallisuutta ei siis voi tarkastella vain inhimillisen tekijän poistumisena yhtälöstä, vaan sitä pitää tarkastella koko teknisen järjestelmän, liikenneympäristön ja ihmisen vuorovaikutuksen näkökulmasta.
Suurin kaupunkitilan muutos liittyy pysäköintiin. Kun autonominen auto voi jättää matkustajan kohteeseen ja ajaa itse parkkiin, ei pysäköintipaikkojen tarvitse enää sijaita aivan määränpään lähellä. Jaetuissa palveluissa ajoneuvo voi puolestaan jatkaa suoraan seuraavan matkustajan luo. Mallinnusten perusteella jaetut autonomiset ajoneuvojärjestelmät voivat vähentää pysäköintitarvetta merkittävästi jo suhteellisen alhaisella käyttöasteella. Vapautuva katutila voitaisiin tällöin osoittaa esimerkiksi joukkoliikenteelle, pyöräilylle, kävelylle tai puistoalueille. Tämä ei kuitenkaan tapahdu itsestään, vaan riippuu täysin siitä, miten kaupungit päättävät hyödyntää vapautunutta tilaa. (Zhang, Guhathakurta, Fang & Zhang 2015.)
Automaatio tuo epävarmuutta maankäyttöön. Jos matkustamisesta tulee aiempaa helpompaa, mukavampaa ja ajankäytön kannalta joustavampaa, saattavat ihmiset olla valmiita asumaan nykyistä kauempana työpaikoistaan ja palveluistaan. Tämä voi lisätä yhdyskuntarakenteen hajautumista ja kasvattaa ajokilometrien määrää. Toisaalta vähenevä pysäköintitarve saattaa myös vapauttaa kaupunkien keskustoista tilaa asumiselle, palveluille ja viheralueille. Autonomiset ajoneuvot mahdollistavat siis sekä tiivistyvän että hajautuvan kaupunkirakenteen luomisen. Kaupunkien linjaukset liikenteen ja maankäytön asioissa määrittävät kuitenkin lopputuloksen. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019; Zakharenko 2016.)
Myös työelämä voi muuttua merkittävästi. Kuljetusalan automatisointi saattaa supistaa kuljettajien työllisyysnäkymiä taksi-, linja-auto- ja tavaraliikenteessä. Kolikon kääntöpuolena on kuitenkin uusien roolien syntyminen esimerkiksi tietotekniikan, muuttuvan infrastruktuurin, kaluston ylläpidon ja tulevaisuuden liikkumisratkaisujen ympärille. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019.)
Autonominen liikenne nostaa teknisen kehityksen rinnalla esiin yhteiskunnallisia ja juridisia kysymyksiä, joita emme voi ratkaista pelkällä insinööritieteellä. Esimerkiksi kuka vastaa onnettomuudesta silloin, kun ihminen ei enää ohjaa ajoneuvoa? Miten vakuuttaminen järjestetään? Kuka omistaa ajoneuvon keräämät tiedot ja kuka saa käyttää niitä? Miten suojataan matkustajan sijainti- ja matkustustiedot? Entä miten varmistetaan, ettei verkottunut ajoneuvo altistu kyberhyökkäyksille? Autonomisessa liikenteessä tekninen turvallisuus, tietosuoja, kyberturvallisuus sekä vastuu- ja vakuutuskysymykset muodostavat toisistaan riippuvaisen kokonaisuuden, joka vaatii rinnakkaista tarkastelua. (Yağdereli, Gemci & Aktaş 2015.)
Olennaista kokonaisuuden kannalta on käyttöönoton aikajänne. Autonomiset ajoneuvot eivät välttämättä yleisty nopeasti tai yhdellä kertaa, vaan siirtymäkausi etenee vaiheittain. Tämä tarkoittaa pitkää rinnakkaiseloa perinteisten autojen, avustavaa teknologiaa käyttävien ajoneuvojen ja täysin autonomisten ratkaisujen välillä, mikä tekee liikenteen ohjauksesta ja infrastruktuurista poikkeuksellisen haastavan suunnittelukohteen. Autonominen ajoneuvo ei olekaan vain uusi automalli, vaan teknologinen murros, jonka vaikutukset riippuvat ympäröivästä järjestelmästä. Sen mahdolliset hyödyt eivät toteudu automaattisesti, mutta eivät myöskään sen haitat ole väistämättömiä. Tutkijoiden keskeinen viesti onkin, että lopputulos syntyy lopulta teknologian, käyttäjien, liikennejärjestelmän ja poliittisten toimien yhteisvaikutuksesta. (Faisal, Kamruzzaman, Yigitcanlar & Currie 2019.)
Tulevaisuuden liikenne ei synny pelkästään teknologiasta, vaan siitä, miten teknologia otetaan osaksi toimivaa, turvallista ja kestävää yhteiskuntaa. Centria-ammattikorkeakoulussa autonomisten ajoneuvojen mahdollisuuksia tarkastellaankin käytännön tasolla. Korkeakoulun TESSA-hankkeessa (Centria-ammattikorkeakoulu 2026) parannetaan teollisuusalueiden saavutettavuutta ja kestävää liikkumista pilotoimalla vähähiilisiä autonomisia liikennemuotoja. Kyse ei loppujen lopuksi ole vain siitä, oppivatko autot ajamaan itse. Olennaista on, miten ihmiset, kaupungit ja liikennejärjestelmät oppivat elämään niiden kanssa. Kyse ei siis ole vain tekniikan kehittämisestä, vaan yhteisen tulevaisuuden muotoilemisesta.
Lähteet
Centria-ammattikorkeakoulu. 2026. TESSA – Teollisuuspuistojen saavutettavuus ja sitä tukevat hiilineutraalit logistiset ratkaisut. Saatavissa: https://kpkuntaraha.fi/hankehakemus/robobus/. Viitattu 13.10.2026.
Fagnant, D. J. & Kockelman, K. M. 2014. The travel and environmental implications of shared autonomous vehicles, using agent-based model scenarios. Transportation Research Part C: Emerging Technologies, 40, 1–13. Saatavissa: https://doi.org/10.1016/j.trc.2013.12.001. Viitattu 8.10.2026.
Faisal, A., Kamruzzaman, M., Yigitcanlar, T. & Currie, G. 2019. Understanding autonomous vehicles: A systematic literature review on capability, impact, planning and policy. Journal of Transport and Land Use, 12(1), 45–72. Saatavissa: https://doi.org/10.5198/jtlu.2019.1405. Viitattu 5.10.2026.
Fernandes, P. & Nunes, U. 2012. Platooning with IVC-enabled autonomous vehicles: Strategies to mitigate communication delays, improve safety and traffic flow.IEEE Transactions on Intelligent Transportation Systems, 13(1), 91–106. Saatavissa: https://doi.org/10.1109/TITS.2011.2179936. Viitattu 7.10.2026.
SAE. 2026. Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles J3016_202609. SAE International, Automated and Autonomous Systems, Digital Transformation. Saatavissa: https://www.sae.org/standards/j3016_202609-taxonomy-definitions-terms-related-driving-automation-systems-road-motor-vehicles. Viitattu 6.10.2026.
Wadud, Z., MacKenzie, D. & Leiby, P. 2016. Help or hindrance? The travel, energy and carbon impacts of highly automated vehicles. Transportation Research Part A: Policy and Practice, 86, 1–18. Saatavissa: https://doi.org/10.1016/j.tra.2015.12.001. Viitattu 9.10.2026.
Yağdereli, E., Gemci, C. & Aktaş, A. Z. 2015. A study on cyber-security of autonomous and unmanned vehicles. The Journal of Defense Modeling and Simulation: Applications, Methodology, Technology, pp. 369–381. Saatavissa: https://doi.org/10.1177/1548512915575803. Viitattu 13.10.2026.
Zakharenko, R. 2016. Self-driving cars will change cities. Regional Science and Urban Economics, 61, 26–37. Saatavissa: https://doi.org/10.1016/j.regsciurbeco.2016.09.003. Viitattu 12.10.2026.
Zhang, W., Guhathakurta, S., Fang, J. & Zhang, G. 2015. Exploring the impact of shared autonomous vehicles on urban parking demand: An agent-based simulation approach. Sustainable Cities and Society,19, 34–45. Saatavissa: https://doi.org/10.1016/j.scs.2015.07.006. Viitattu 12.10.2026.
Tom Tuunainen
TKI-kehittäjä
Centria-ammattikorkeakoulu
p. 040 681 7207