Juho Kuorikoski
https://urn.fi/urn:nbn:fi-fe20260915125858
Voisiko teollisuusrobotin ohjelmointi tapahtua tulevaisuudessa virtuaalitodellisuudessa? TeräsPuu-hankkeessa toteutetussa prototyypissä tutkittiin, miten Unity-pelimoottoria ja XR-teknologioita voidaan hyödyntää teollisuusrobotin liikeratojen visualisoinnissa, simuloinnissa ja ohjelmoinnissa.
Teollisuusrobottien ohjelmointi on perinteisesti tapahtunut esimerkiksi robotin käsiohjaimella tai erillisissä offline-ohjelmointiympäristöissä. Perinteisiin menetelmiin liittyy kuitenkin haasteita: robotin ohjelmointi tuotantoympäristössä voi edellyttää tuotannon keskeyttämistä, kun taas offline-ohjelmointi perustuu virtuaalisiin malleihin robotista ja sen työympäristöstä. (Zhang, Lai, Simic & Ding 2020.)
FANUCin RoboGuide on teollisuusrobottien simulointi- ja offline-ohjelmointiympäristö, jossa robottisoluja voidaan suunnitella ja robotteja ohjelmoida ennen fyysistä käyttöönottoa (FANUC 2026).
Virtuaali- ja laajennetun todellisuuden teknologiat tarjoavat uusia mahdollisuuksia robotiikan suunnitteluun, simulointiin ja ohjelmointiin. XR-teknologioilla (Extended Reality) tarkoitetaan kattokäsitettä, joka sisältää virtuaalitodellisuuden (VR), lisätyn todellisuuden (AR) sekä yhdistetyn todellisuuden (MR) (Doolani, Wessels, Kanal, Sevastopoulos, Jaiswal, Nambiappan & Makedon 2020). Näiden teknologioiden avulla voidaan rakentaa immersiivisiä ympäristöjä, joissa käyttäjä voi tarkastella, ohjelmoida ja simuloida robotin toimintaa intuitiivisesti kolmiulotteisessa tilassa.
Tässä artikkelissa esitellään Unity-pelimoottorilla toteutettu prototyyppi sovelluksesta, jossa Roboguidessa ohjelmoidut robotin liikeradat tuodaan XR-ympäristöön ja toistetaan VR-laseilla käytettävässä virtuaalisessa tilassa. Lisäksi ympäristössä ohjelmoidut liikeradat voidaan tallentaa ja siirtää takaisin Roboguideen tai mahdollisesti oikealle teollisuusrobotille. Työn tavoitteena oli tutkia XR-teknologioiden mahdollisuuksia robottiohjelmoinnin visualisoinnissa, koulutuksessa ja tulevaisuuden käyttöliittymäratkaisuissa. Prototyypin rakentaminen toteutettiin osana Teräspuu-hanketta.
XR ja robotiikan simulointi
Virtuaalitodellisuuden hyödyntäminen teollisuudessa on kasvanut viime vuosina merkittävästi. Erityisesti valmistava teollisuus on kiinnostunut teknologioista, jotka mahdollistavat turvallisen simuloinnin, koulutuksen ja tuotantojärjestelmien optimoinnin ilman fyysiseen ympäristöön kohdistuvia riskejä. (de Giorgio, Monetti, Maffei, Romero & Wang 2023.)
Tutkimuskirjallisuudessa XR-teknologioiden hyödyiksi robotiikassa ja valmistavassa teollisuudessa on tunnistettu muun muassa kolmiulotteisen informaation havainnollistaminen, turvalliset harjoitteluympäristöt sekä robotin ohjelmoinnin ja simuloinnin tukeminen (Doolani ym. 2020; Lambrecht, Kästner, Guhl & Krüger 2021; de Giorgio ym. 2023).
Perinteisissä simulointiympäristöissä käyttäjä tarkastelee robottia tavallisesti tietokonenäytöltä. XR-ympäristössä käyttäjä voi sen sijaan siirtyä itse osaksi simuloitua työsolua, tarkastella robotin liikkeitä eri kulmista luonnollisesti ja hahmottaa tilankäyttöä huomattavasti intuitiivisemmin.
Sovelluksen toteutus
Unity ja VR-ympäristö
Sovellus toteutettiin Unity-pelimoottorilla, joka tarjoaa laajat mahdollisuudet reaaliaikaisen 3D-grafiikan, fysiikan sekä XR-laitteiden hyödyntämiseen. Unity valittiin alustaksi erityisesti sen joustavuuden, laajan XR-tuen sekä robotiikkaan soveltuvien integraatiomahdollisuuksien vuoksi. Unity tarjoaa työkaluja interaktiivisten AR- ja VR-sovellusten sekä robotiikan simulointiympäristöjen toteuttamiseen (Unity Technologies 2026).
Sovelluksessa käyttäjä käyttää VR-laseja tarkastellakseen virtuaalista robottisolua. Virtuaaliympäristössä oleva robotti kykenee toistamaan RoboGuidesta luettuja liikeratoja reaaliaikaisesti.
Roboguide-liikeratojen lukeminen
Järjestelmän keskeinen osa on Roboguidesta tallennettujen tiedostojen lukeminen ja tulkitseminen. Roboguide mahdollistaa robotin ohjelmien tallentamisen tekstimuotoiseen tiedostoon, joka sisältää robotin liikepisteitä, orientaatioita ja liikekomentoja.
Unity-sovelluksessa toteutettiin parseri, joka
1. lukee Roboguiden tallennustiedoston,
2. erottelee liikepisteet ja orientaatiot,
3. muuntaa koordinaatiston Unityn käyttämään muotoon ja
4. toistaa liikeradan virtuaalirobotilla.
Koska RoboGuide ja Unity käyttävät erilaisia koordinaatistoja, tiedon muuntaminen oli tärkeä osa toteutusta. Lisäksi liikkeiden interpolaatiolla pyrittiin säilyttämään robotin liikkeen luonnollisuus ja jatkuvuus.
Robotin ohjelmointi XR-ympäristössä
XR-teknologioita on tutkittu myös vaihtoehtona perinteisille robottien ohjelmointimenetelmille. AR-pohjaisissa ratkaisuissa käyttäjä voi esimerkiksi määrittää robotille pisteitä ja liikeratoja suoraan kolmiulotteisessa työympäristössä, mikä voi tehdä ohjelmoinnista perinteisiä käyttöliittymiä intuitiivisempaa. (Ong, Yew, Thanigaivel & Nee 2020.)
Liikeratojen visualisointi ei ollut työn ainoa tavoite. Sovellukseen toteutettiin myös mahdollisuus ohjelmoida robotin liikkeitä VR-ympäristössä.
Käyttäjä voi määrittää robotille uusia pisteitä ja liikkeitä immersiivisesti tarkastelemalla työympäristöä kolmiulotteisesti. Varsinainen ohjelmointi tapahtuu virtuaalisella tablet-tietokoneella, johon käyttäjä voi tarttua virtuaaliympäristössä. Tabletilla voidaan toistaa robottiin tallennetut liikeradat sekä ohjelmoida uusia.
Sovelluksesta pyrittiin tekemään mahdollisimman käyttäjäystävällinen. Liikeratojen ohjelmointi tapahtuu niin, että käyttäjä tarttuu robotin hyötykuormaan, siirtää sen uuteen pisteeseen ja painaa tablet-tietokoneelta painiketta, jolloin koordinaatit tallennetaan.
Tallennetut liikeradat voidaan tämän jälkeen
– siirtää takaisin Roboguideen
– käyttää offline-simuloinnissa
– mahdollisesti ajaa fyysiselle robotille.
Tämä kaksisuuntainen tiedonsiirto muodostaa perustan XR-pohjaiselle robottiohjelmointityökalulle.
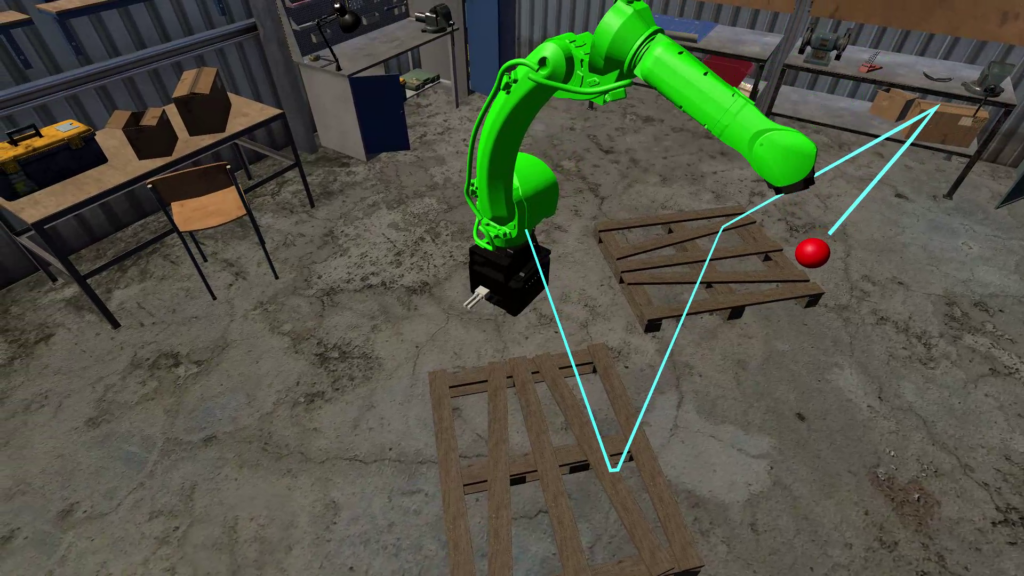
Tulokset ja havainnot
Prototyyppi osoitti, että Roboguiden ja Unityn yhdistäminen XR-ympäristöön on teknisesti mahdollista ja tarjoaa useita kiinnostavia hyötyjä.
Erityisen merkittäviä havaintoja olivat
Tilanhahmotuksen paraneminen. VR-ympäristössä robotin toiminta hahmottui huomattavasti intuitiivisemmin kuin perinteisessä 2D-simuloinnissa. Käyttäjä pystyi arvioimaan robotin ulottuvuuksia, liikeratoja ja mahdollisia törmäyksiä luonnollisesti.
Immersiivinen ohjelmointi. Robotin ohjelmointi kolmiulotteisessa tilassa tuntui käyttäjäystävälliseltä, joskin pidemmässä projektissa tähän pitäisi käyttää enemmän huomiota. Ohjelmointi virtuaalisella tablet-tietokoneella toimii, mutta on prototyypissä rajoittunutta.
Simuloinnin havainnollisuus. Virtuaaliympäristö mahdollisti robotin toiminnan esittämisen helposti myös henkilöille, joilla ei ollut aiempaa kokemusta robotiikasta. Tämä voi olla hyödyllistä esimerkiksi koulutuksessa, asiakasdemonstraatioissa ja suunnittelupalavereissa.
Mahdolliset jatkokehityssuunnat
Vaikka toteutus oli prototyyppitasoinen, se avaa useita jatkokehitysmahdollisuuksia.
Lisätty todellisuus tuotantoympäristössä
Yksi kiinnostavimmista jatkokehitysideoista on robotin sijoittaminen asiakkaan todelliseen tuotantoympäristöön lisätyn todellisuuden avulla. Tällöin käyttäjä voisi tarkastella virtuaalista robottia esimerkiksi tuotantohallissa ennen fyysisen robotin hankintaa tai asennusta.
Tämä mahdollistaisi
– robotin ulottuvuuksien tarkastelun
– törmäysten ennakoinnin
– työsolun optimoinnin
– turvallisuuden arvioinnin
– asiakkaalle tehtävät demonstraatiot.
Digitaaliset kaksoset
Ratkaisua voisi laajentaa kohti digitaalisen kaksosen (digital twin) konseptia, jossa fyysisellä järjestelmällä on sitä vastaava digitaalinen esitys. Digitaalisia kaksosia ja virtuaalitodellisuutta on hyödynnetty myös teollisuusrobottien ohjelmoinnissa ja simuloinnissa. (Burghardt, Szybicki, Gierlak, Kurc, Pietruś & Cygan 2020.)
Monikäyttäjäympäristöt
Tulevaisuudessa useampi käyttäjä voisi osallistua samaan virtuaaliseen robottisoluun yhtä aikaa esimerkiksi etäyhteyksien kautta. Tämä voisi mahdollistaa yhteistyöhön perustuvan suunnittelun ja koulutuksen.
Reaaliaikainen robottiohjaus
Järjestelmää voitaisiin kehittää siten, että XR-ympäristö ei toimisi pelkästään simulointityökaluna, vaan myös reaaliaikaisena käyttöliittymänä fyysiselle robotille.
Yhteenveto
XR-teknologiat tarjoavat uusia mahdollisuuksia teollisuusrobottien ohjelmointiin, simulointiin ja visualisointiin. Tässä työssä toteutettu Unity-pohjainen proof of concept osoitti, että RoboGuidessa ohjelmoidut liikeradat voidaan tuoda immersiiviseen VR-ympäristöön ja toistaa virtuaalirobotilla onnistuneesti.
Lisäksi järjestelmä mahdollisti robotin ohjelmoinnin XR-ympäristössä ja liikeratojen tallentamisen takaisin robottisimulaattoriin tai mahdollisesti fyysiselle robotille. Ratkaisu tarjoaa potentiaalia erityisesti koulutukseen, tuotantosolujen suunnitteluun ja robottien käyttöönoton havainnollistamiseen.
Vaikka kyseessä oli vielä kokeellinen toteutus, tulokset osoittavat, että XR-pohjainen robottiohjelmointi voi tulevaisuudessa muodostaa merkittävän osan teollisuusrobotiikan käyttöliittymistä ja simulointimenetelmistä.
Teräspuu-hankkeen kontekstissa tämä prototyyppi edustaa konkreettista askelta kohti XR-teknologioiden laajempaa hyödyntämistä yritysten robotisointihankkeiden tukemisessa. Se osoittaa, että lisätyn todellisuuden ratkaisut voivat olla helppokäyttöisiä ja edullisia ja että ne voivat tarjota merkittävää lisäarvoa erityisesti pk-yrityksille
Euroopan aluekehitysrahaston rahoittama TeräsPuu-hanke on Pohjois-Pohjanmaan pk-yritysten kansainvälistymistä ja vientiä edistävä kehityshanke, jonka tavoitteena on vahvistaa alueen yritysten kilpailukykyä ja liiketoimintaa. Tämä saavutetaan keskittymällä erityisesti puunkäytön ja automaatioasteen lisäämiseen liittorakenteiden kehityksessä. (Centria-ammattikorkeakoulu 2026.)
Burghardt, A., Szybicki, D., Gierlak, P., Kurc, K., Pietruś, P. & Cygan, R. 2020. Programming of Industrial Robots Using Virtual Reality and Digital Twins. Applied Sciences, 10(2), 486. Saatavissa: https://doi.org/10.3390/app10020486. Viitattu 2.9.2026.
Centria-ammattikorkeakoulu. 2026. TeräsPuu – Modernit kilpailukykyiset liittorakenteet. Saatavissa: https://net.centria.fi/hanke/teraspuu/. Viitattu 2.9.2026.
de Giorgio, A., Monetti, F. M., Maffei, A., Romero, M. & Wang, L. 2023. Adopting extended reality? A systematic review of manufacturing training and teaching applications. Journal of Manufacturing Systems, 71, 645–663. Saatavissa: https://doi.org/10.1016/j.jmsy.2023.10.016. Viitattu 2.9.2026.
Doolani, S., Wessels, C., Kanal, V., Sevastopoulos, C., Jaiswal, A., Nambiappan, H. & Makedon, F. 2020. A Review of Extended Reality (XR) Technologies for Manufacturing Training. Technologies, 8(4), 77. Saatavissa: https://doi.org/10.3390/technologies8040077. Viitattu 1.9.2026.
FANUC. 2026. ROBOGUIDE – Robot Simulation and Offline Programming Software. Saatavissa: https://www.fanuc.eu/eu-en/accessory/software/simulation-software-roboguide. Viitattu 27.8.2026.
Kapinus, M., Beran, V., Materna, Z. & Bambušek, D. 2024. Augmented reality spatial programming paradigm applied to end-user robot programming. Robotics and Computer-Integrated Manufacturing, 89, 102770. Saatavissa: https://doi.org/10.1016/j.rcim.2024.102770. Viitattu 1.9.2026.
Lambrecht, J., Kästner, L., Guhl, J. & Krüger, J. 2021. Towards commissioning, resilience and added value of Augmented Reality in robotics: Overcoming technical obstacles to industrial applicability. Robotics and Computer-Integrated Manufacturing, 71, 102178. Saatavissa: https://doi.org/10.1016/j.rcim.2021.102178. Viitattu 2.9.2026.
Ong, S. K., Yew, A. W. W., Thanigaivel, N. K. & Nee, A. Y. C. 2020. Augmented reality-assisted robot programming system for industrial applications. Robotics and Computer-Integrated Manufacturing, 61, 101820. Saatavissa: https://doi.org/10.1016/j.rcim.2019.101820. Viitattu 28.8.2026.
Unity Technologies. 2026. AR & VR Digital Solutions for Manufacturing. Saatavissa: https://unity.com/solutions/manufacturing. Viitattu 20.8.2026.
Zhang, F., Lai, C. Y., Simic, M. & Ding, S. 2020. Augmented reality in robot programming. Procedia Computer Science, 176, 1221–1230. Saatavissa: https://doi.org/10.1016/j.procs.2020.09.119. Viitattu 1.9.2026.
Juho Kuorikoski
TKI-asiantuntija
Centria-ammattikorkeakoulu
p. 050 475 4517